摘要:
美国加州大学洛杉矶分校(UCLA)与密歇根大学的研究人员开发出一种体形小巧的仿生机器人。它能够像青蛙一样跳跃,在草地、沙地等复杂表面移动,跨越小型台阶,甚至在安装特殊鳍片后进入水中游泳。与传统依靠电机持续驱动腿部运动的机器人不同,这款设备通过扭转弹性杆储存能量,再利用材料突然变形产生瞬间推力,从而实现快速弹跳。
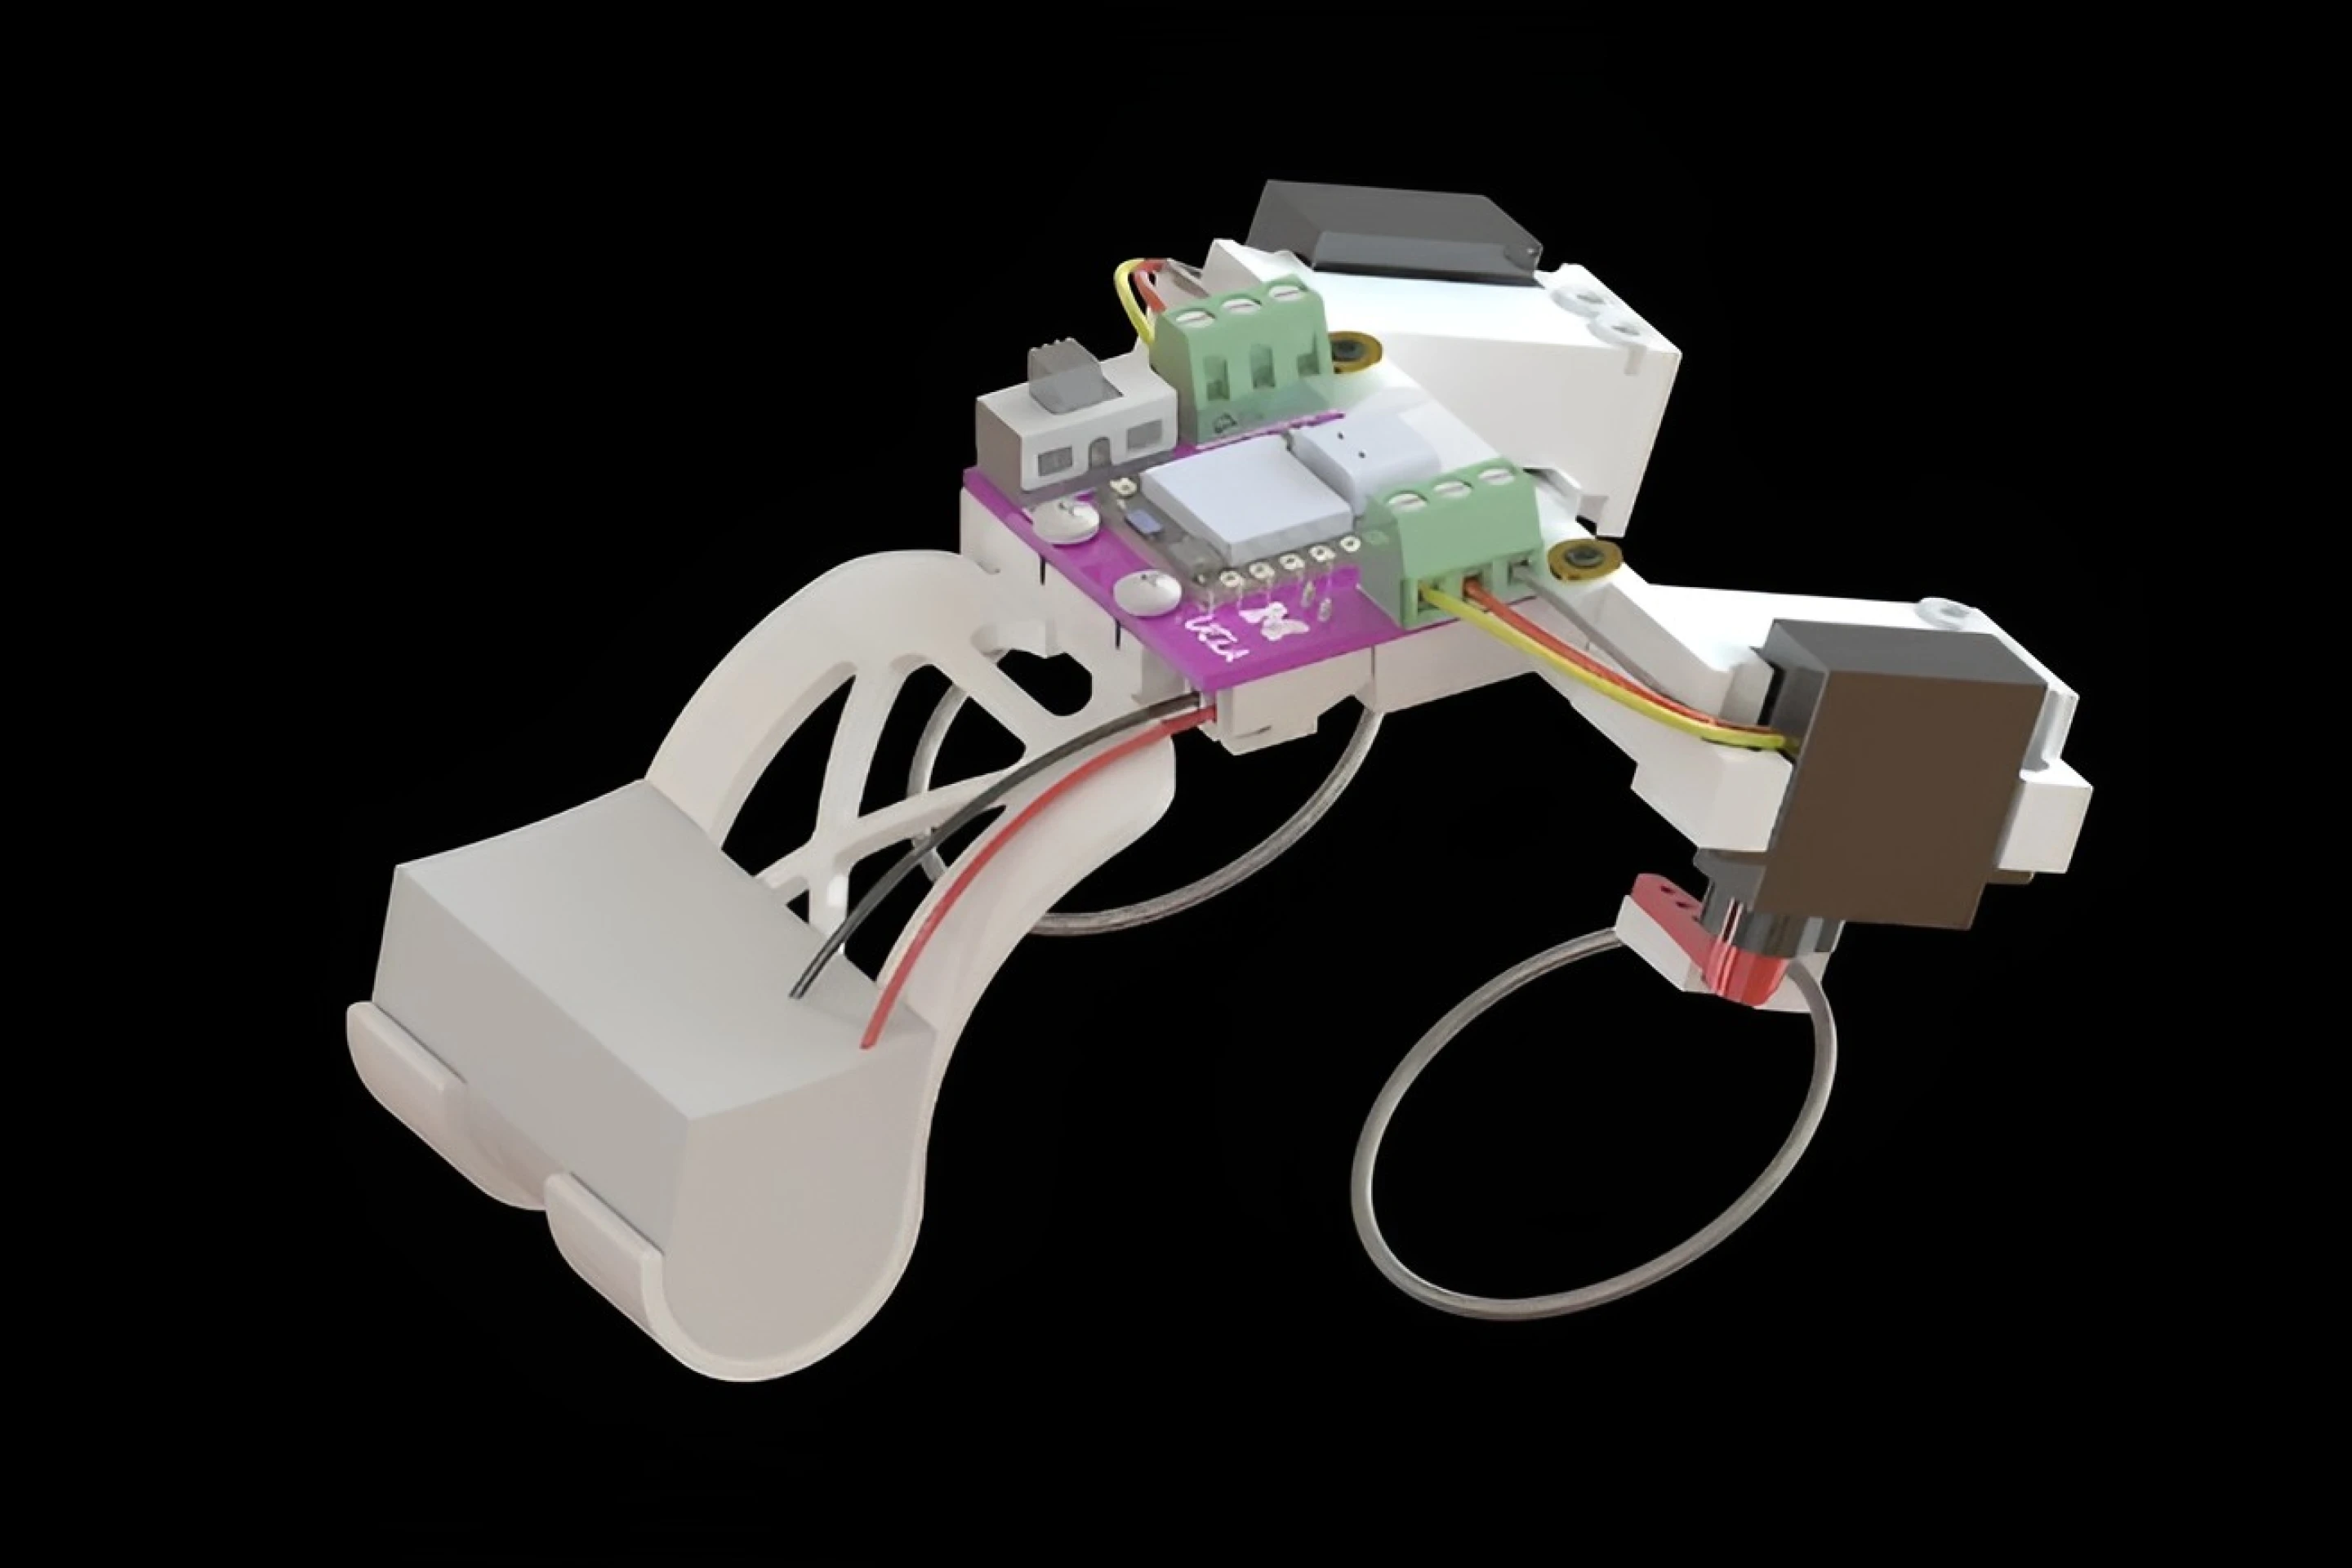
这项研究展示了一种适用于微型机器人的新型运动机制。研究人员希望通过改进机械结构,让小型机器人在不使用更大电机的情况下,也能产生足够强的瞬时动力。相关成果发表于《科学进展》(Science Advances)期刊。
对于体形较小的机器人而言,移动并不像看起来那么简单。草叶、松软的沙土、布料褶皱以及地面上的小型障碍物,都可能对它们构成严重阻碍。当障碍物的高度接近机器人自身尺寸时,单纯依靠轮子或普通机械腿往往难以顺利通过。
跳跃是一种解决办法,但它对动力输出提出了特殊要求。机器人不仅需要足够的能量,还必须在极短时间内将能量释放出来,才能获得向上或向前的强大推力。然而,小型电机通常擅长提供持续、平稳的动力,却很难直接产生如此强烈的瞬时输出。
工程师此前已经尝试通过弹簧解决这一问题:先让电机缓慢压缩或拉伸弹簧,将能量以弹性势能的形式储存起来,再通过快速释放弹簧实现弹射。不过,如何让三维结构中的弹性材料稳定、可重复地突然变形,并且在每次动作后迅速恢复,仍然是一项具有挑战性的技术问题。
此次研究团队采用了一种类似螺旋弹簧的弹性杆结构。研究人员首先利用计算机模型,分析弹性杆在不同弯曲和扭转条件下的形变规律,随后使用机械臂对真实材料进行弯曲和扭转实验,将模型预测与实际结果进行对照。
通过这些实验,研究人员逐渐确定了哪些几何形状和加载方式能够使弹性杆发生突然的形态转换,而不是缓慢变形。掌握这些条件后,他们便能够针对机器人的运动需求设计相应的弹性肢体。
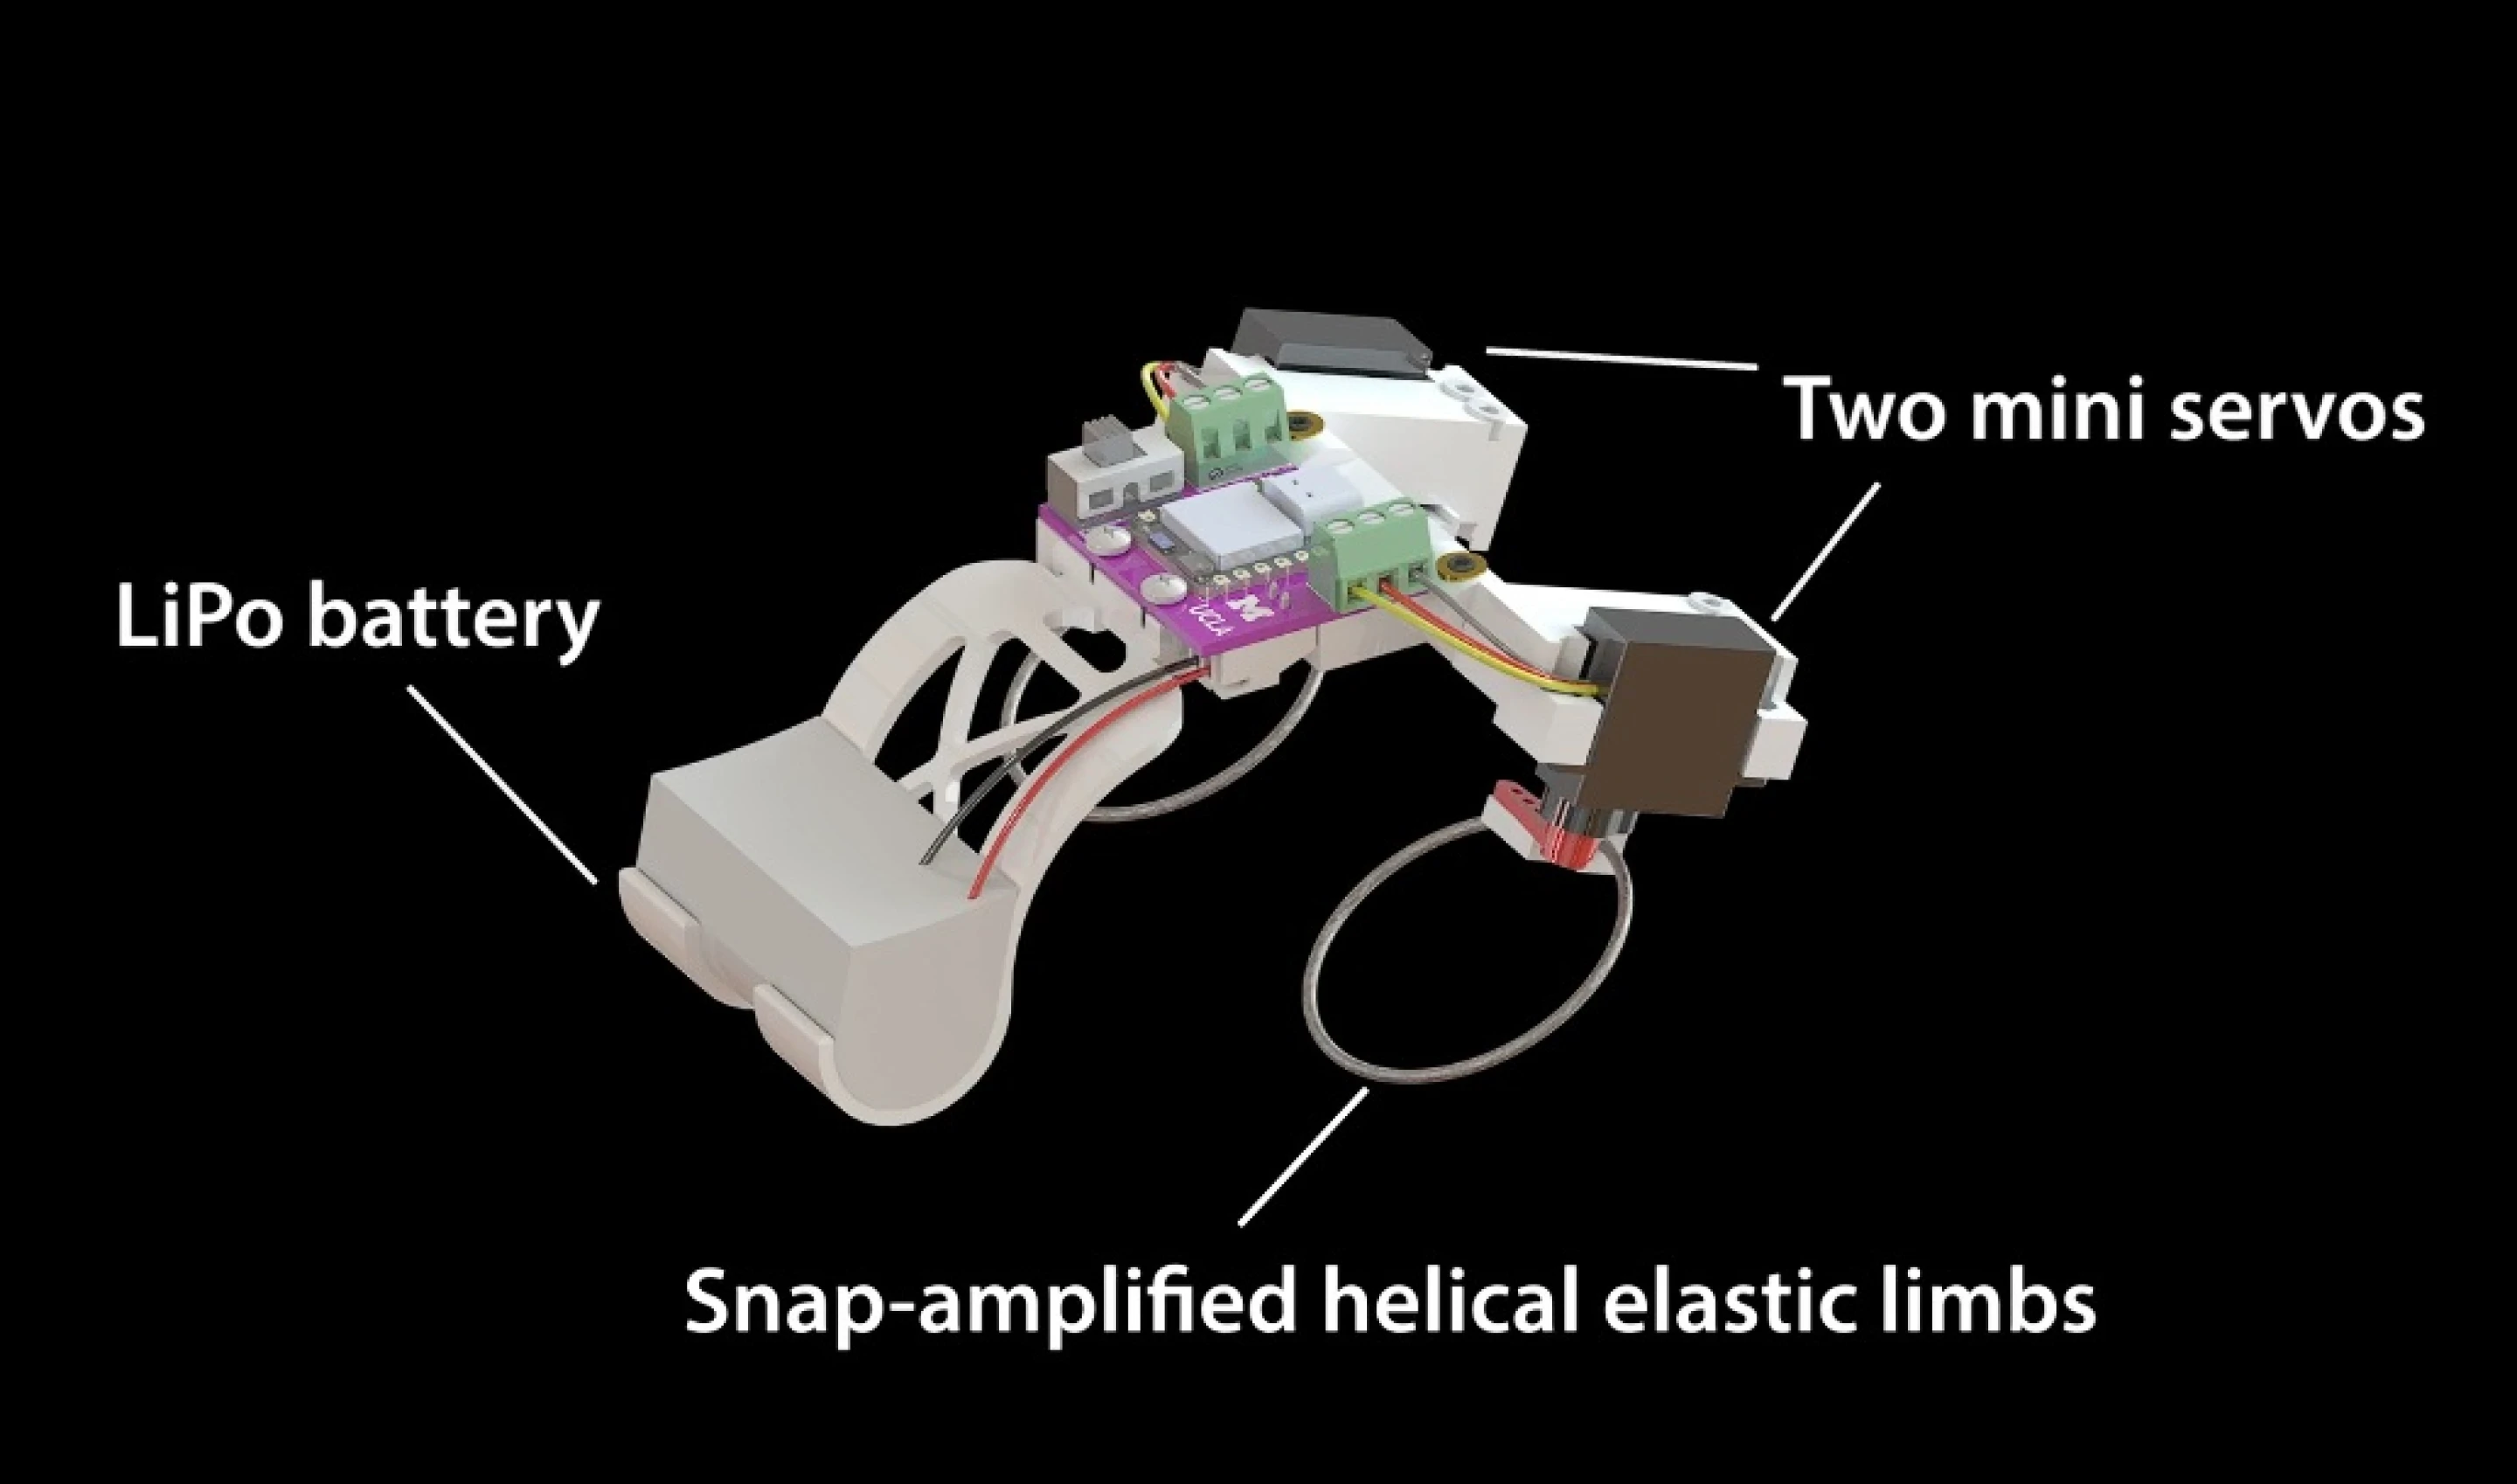
机器人所使用的弹性杆由镍钛合金制成。研究人员将原本笔直的杆件弯曲成螺旋状,一端固定在支架上,另一端连接小型伺服电机。当电机转动时,弹性杆会同时发生弯曲和扭转,并逐渐储存弹性势能。
随着形变不断增加,杆件最终达到一个不稳定的临界状态,随后突然翻转到另一种形态。这种快速的形态变化会产生明显的瞬时运动,将机器人向上、向前弹射出去。
整个过程类似于先将弹簧压缩,再突然松开。电机不必直接在极短时间内输出全部跳跃所需的功率,而是可以用较长时间缓慢积累能量,再由弹性结构集中释放。
完成一次跳跃后,电机会反向转动,使弹性杆恢复到下一次跳跃所需的初始状态。由于部分复位过程可以在机器人腾空期间完成,因此机器人落地后能够较快准备下一次弹跳。
不过,弹性杆的设计需要在跳跃力度和复位速度之间取得平衡。某些结构虽然能够释放更多能量,却需要电机转动更大的角度才能恢复,导致连续跳跃的间隔变长。研究人员最终选择了一种既能产生较强推力,又能在较短时间内完成复位的设计。
为了验证这一机制是否真正适用于完整机器人,研究团队制造了一台长约11厘米、重98.2克的原型机。它的后部安装了两条能够突然变形的弹性肢体,整体运动方式与青蛙有一定相似之处。
研究人员还制作了一台采用刚性腿部结构的对照机器人。两台机器人的电机功率相同,主要区别在于动力的利用方式:对照机器人依靠刚性腿部持续输出运动,而新型机器人则先储存能量,再通过弹性杆的突然变形释放能量。
测试覆盖木板、布料、亚克力板、皮革、草地和沙地六种表面。结果显示,新型弹跳机器人在所有测试表面上的移动速度都超过了刚性腿部版本。
在木板上,新型机器人达到每秒3.21个自身身长的速度。综合六种表面的测试结果,其平均速度为每秒2.46个身长,而刚性腿部机器人的平均速度仅为每秒0.79个身长。换言之,在这组对照实验中,弹跳机器人的平均移动速度约为刚性腿部版本的3.1倍。
在布料和草地上,两种机器人的表现差距尤其明显。刚性腿部机器人在这些容易产生阻碍或打滑的表面上几乎无法顺畅移动,而弹跳机器人则能够利用瞬时推力克服部分阻力,继续向前运动。
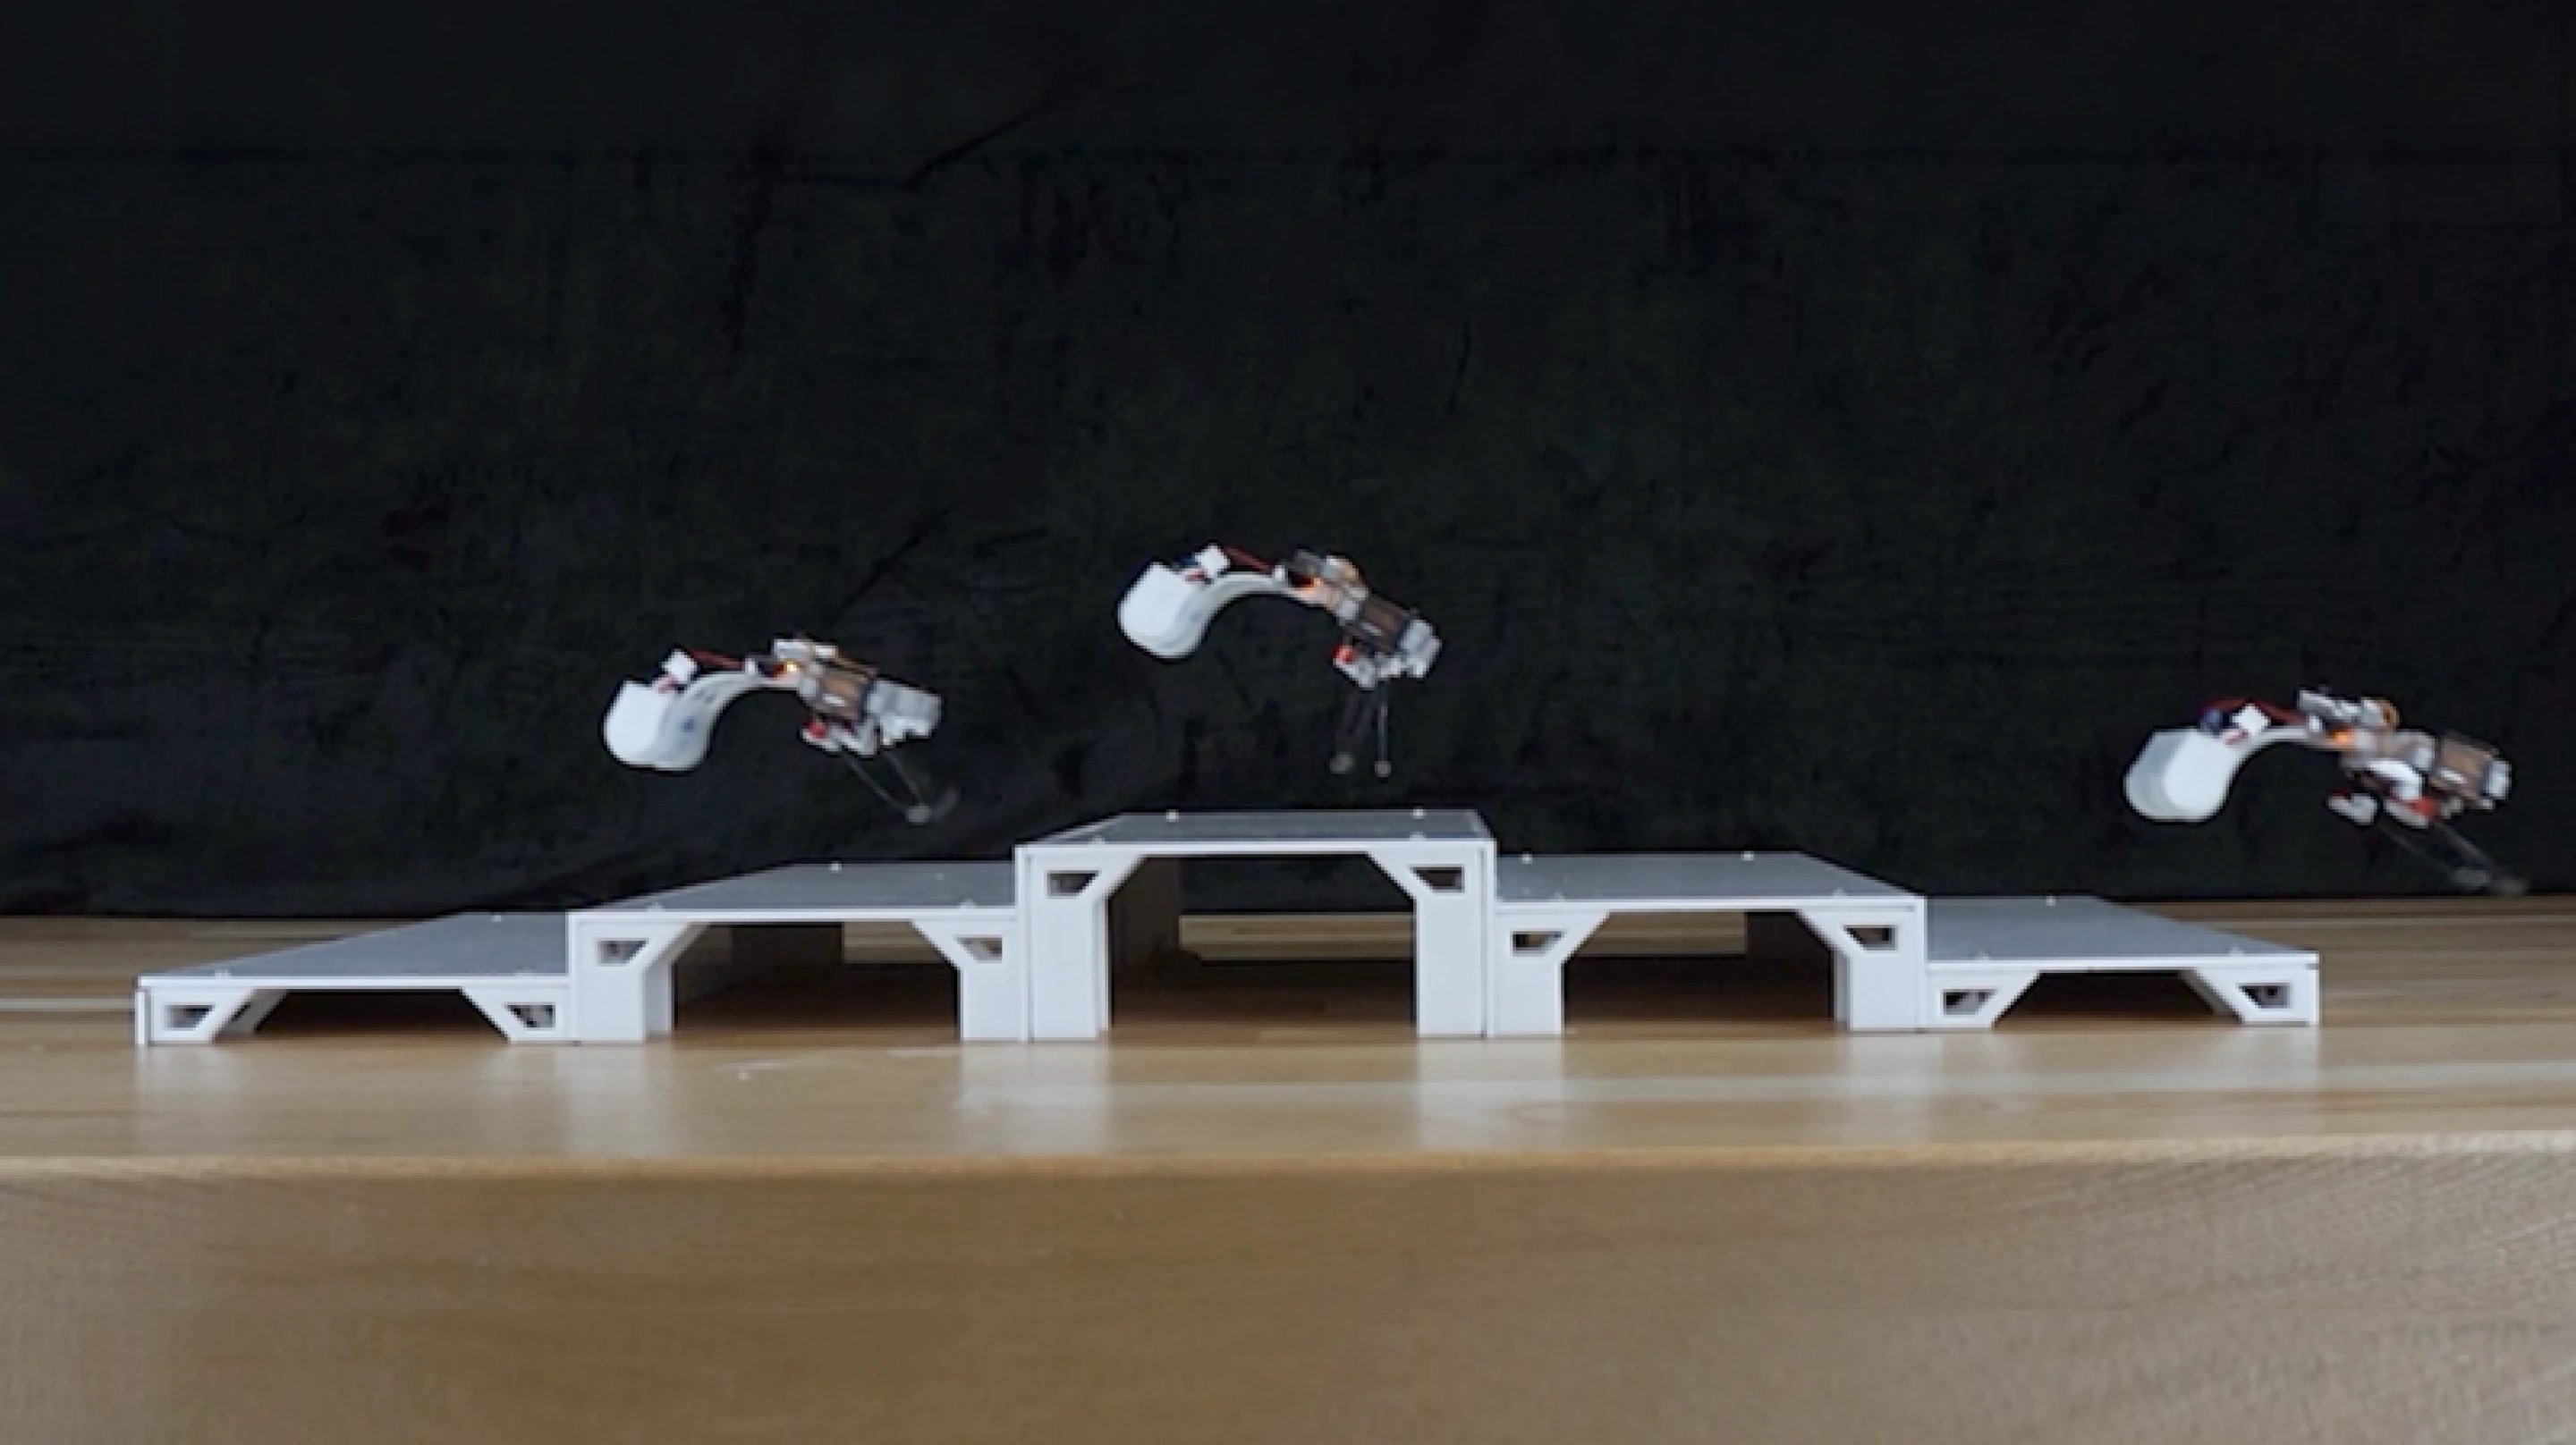
除了在平面上跳跃,这款机器人还展示了跨越小型台阶和连续完成后空翻的能力。这些动作说明,弹性杆不仅可以帮助机器人产生向前的推力,也能在特定结构和控制条件下实现较复杂的身体运动。
研究人员还为机器人安装了薄而柔软的鳍片,使其能够在水中游动。此时,原本用于跳跃的弹性肢体可以配合鳍片推动水体,让机器人以每秒约0.5个身长的速度移动。
机器人在水中不仅能够前进,还可以改变运动方向,并在存在风扰动的测试条件下绕开障碍物。在陆地上,研究人员则通过控制两条弹性肢体以不同频率运动,使机器人改变行进方向。
在一项陆地导航演示中,研究人员遥控机器人穿过布满石块的沙箱,展示其在复杂环境中的移动能力。此外,团队还利用光传感器,让机器人演示朝光源方向自主转向的能力。
这意味着,该装置已经具备一些基本的环境响应能力。不过,目前展示的自主导航仍然比较简单,距离能够独立识别复杂环境、规划路线并完成任务的成熟机器人系统还有很大差距。
研究人员认为,这种运动机制可能适用于灾害现场搜救、设备检查以及其他需要穿越复杂地形的任务。例如,在地震或建筑坍塌现场,微型机器人可能需要穿过碎石、松散材料和狭窄空间。传统轮式机器人遇到障碍时,往往需要绕行或寻找可通行路线,而能够跳跃的机器人则有机会直接越过部分障碍。
如果同一套机械结构既能在陆地上弹跳,又能在水中推动鳍片,那么机器人在不同环境之间切换时,就可能不必安装两套完全独立的推进系统。这种设计有望降低部分设备的复杂程度,并为需要在潮湿环境、积水区域或复杂地形中工作的微型机器人提供新的选择。
该技术的意义也不仅限于跳跃机器人。研究人员指出,利用机械结构本身储存和释放能量,可以减少对大型电机或复杂控制系统的依赖。这种思路也可能用于需要快速动作的机器人夹爪等装置。例如,某些机械夹爪需要在很短时间内完成闭合,如果能够先储存能量再迅速释放,就有机会在不显著增加电机尺寸的情况下获得更快的动作速度。
研究团队还认为,这套设计原则未来可能用于制造尺寸只有几毫米的机器人。其关键在于弹性杆的几何形状与突然变形行为之间的关系,而不是必须依赖某一种特定尺寸的电机或大型驱动装置。不过,能否真正缩小到毫米级,仍需要进一步研究和实验验证。
目前,这款机器人仍然属于科研原型机。现有测试证明,它比采用刚性腿部的对照版本移动得更快,但研究团队尚未证明它能够胜过其他采用弹簧或弹性结构的跳跃机器人。不同设计在跳跃高度、运动速度、能量效率、控制精度和复位时间等方面各有差异,仍需要在统一条件下进行比较。
此外,原型机目前只展示了基础导航、跨越障碍和游泳等能力。要真正应用于搜救或工业检查任务,还需要进一步提升续航能力、环境感知能力、运动稳定性和复杂地形适应能力,并验证弹性结构在长期反复形变后能否保持可靠。
这项研究展示了一个值得关注的工程思路:机器人不一定需要依靠更强大的电机来获得更强的瞬时动作能力,也可以通过机械结构先积累能量,再以恰当的方式迅速释放。对于体积和能源都受到严格限制的微型机器人而言,这种方法尤其具有吸引力。
随着研究人员进一步掌握弹性结构突然变形的规律,这种利用材料本身实现快速运动的设计,未来有望应用于更小型、更灵活的机器人系统。不过,从实验室中的原型机到能够长期执行实际任务的产品,仍然需要解决耐久性、控制和能源管理等问题。
评论